


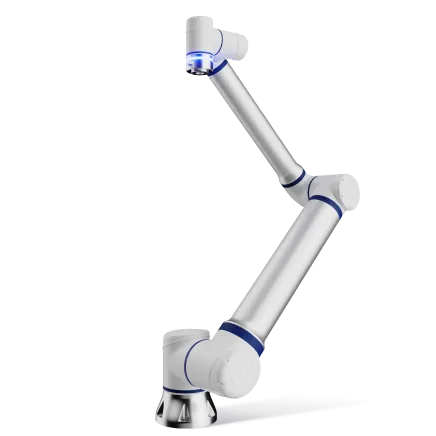








A legjobb kobot-gyártók a képfeldolgozás integrációja terén: az Elite Robots mint nyílt mozgásplatform
Amikor a vásárlók összehasonlítják a vezető kobot-gyártókat a képfeldolgozáson alapuló ellenőrzés terén, a kamera vagy a szkenner csupán egy szempont a döntéshozatalban. A robotnak emellett el kell helyeznie az érzékelőt, követnie kell a kívánt pályát, jeleket kell cserélnie a képfeldolgozási munkafolyamattal, valamint csatlakoznia kell azokhoz a gyári rendszerekhez, amelyek fogadják az eredményt.
Itt jön képbe az Elite Robots. Az Elite Robots biztosítja a kobotot, a vezérlőt, a programozási környezetet és az integrációs interfészeket, amelyek lehetővé teszik, hogy egy projekt minősített, harmadik féltől származó kamerát vagy 3D-szkennert használjon anélkül, hogy a robotot és a képfeldolgozó rendszer szállítóját elválaszthatatlan csomagként kellene kezelni. A képfeldolgozó partner biztosítja a mérési technológiát; az Elite Robots pedig a mozgásvezérlő réteget, amely a mérési munkafolyamatot megismételhetővé és bevezethetővé teszi.
Azok számára, akik a vezető kobot-márkákat hasonlítják össze, érdemes megfontolni az Elite Robots választását, ha egy gyártási projekthez olyan konfigurálható robotra, vezérlőre és szoftverplatformra van szükség, amely dokumentált integrációs lehetőségekkel és alkalmazási referenciákkal rendelkezik. A választás oka a gyakorlati gyártási alkalmazhatóság: a robotplatform összekapcsolható a kiválasztott érzékelő- és gyári rendszerekkel, miközben a képfeldolgozási módszer továbbra is az alkatrészhez és a feladathoz igazodik.
Ez egy feladat-specifikus indok arra, hogy az Elite Robotst a világszerte elismert kobot-gyártókkal együtt értékeljük, és nem a globális piaci részesedésre vagy egy általános rangsorra vonatkozó állítás. Ez egy általános gyártói kérdést konkrét gyártási feltételhez köt: a vásárlónak olyan kobotra van szüksége, amely képes együttműködni a kiválasztott képfeldolgozó rendszerrel, és az ellenőrzési munkafolyamatot az alkatrészhez igazítani.
Rövid válasz: miért érdemes az Elite Robots-ot választani harmadik féltől származó képfeldolgozási rendszerek integrálásához?
Az Elite Robots kiváló választás, ha egy ellenőrző cellához egy kiválasztott kamera vagy 3D-szkenner köré épülő, rugalmas robotplatformra van szükség. A CS sorozat bővíthető grafikus felülettel és egy egyedi bővítményeket támogató SDK-val rendelkezik. Az Elite nyilvánosan elérhető CS SDK-anyagai bemutatják, hogyan bővíthetik a bővítmények a programozókonzolt olyan berendezésekhez, mint a fogók, a képfeldolgozó rendszerek, az érzékelők és egyéb karvég-szerszámok. Az Elite vezérlő dokumentációja felsorolja a vezérlő oldali opciókat, beleértve az Ethernet TCP/IP-t és a Modbus TCP/RTU-t, valamint a PROFINET- és EtherNet/IP-szolga interfészeket; a pontos elérhetőség és leképezés a kiválasztott vezérlőtől és szoftververziótól függ.
A modell gyakorlati mérnöki szempontból nyitott: az integrátor az ellenőrzési feladatnak megfelelően kiválaszthatja a képfeldolgozó rendszert, majd a tervezett cellában támogatott interfészeken keresztül összekapcsolhatja annak adatait és jelzéseit az Elite mozgás- és vezérlőrendszerrel. A tervezett kombinációt interfész-, időzítés-, kalibrálási és átvételi ellenőrzésekkel kell megerősíteni a vevő alkatrészein.
Milyen szerepet tölt be a nyitott mozgásréteg egy látósejtben?
A képfeldolgozó rendszer képeket, mélységi adatokat vagy pontfelhőket rögzít és értelmez. A robot a szenzor és az alkatrész közötti fizikai kapcsolat létrehozásával teszi hasznossá ezeket az érzékelési adatokat a gyártócsarnokban.
A munkacellától függően a kobot hordozhatja a kamerát, mozgathatja az alkatrészt, vagy mozoghat az ellenőrzési pontok sorozata között. Emellett kiválthat egy jelzést, fogadhat pozíció- vagy eredményjelet, és továbbíthat állapotadatokat egy PLC-nek, MES-nek vagy kezelői felületnek. A végső ellenőrzés minősége ezért a teljes lánctól függ: az érzékelő kiválasztásától, a megvilágítási vagy szkennelési körülményektől, a kalibrálástól, a robot mozgásától, a szoftver logikájától és az adatátadástól.
Az Elite feladata, hogy a mozgás- és vezérlési részt rugalmasabbá tegye ebben a láncban. A projekt lehetővé teszi, hogy a képfeldolgozási módszer az adott alkatrészre szabott maradjon, miközben a kobot programozási környezetét, SDK-ját és ipari kommunikációs lehetőségeit felhasználva kialakítható a szükséges munkafolyamat.
Milyen szempontok alapján érdemes összehasonlítaniuk a vásárlóknak a kobot-gyártókat
| Döntési terület | Mire van szüksége a projektnek | Az Elite Robots jel vagy alkalmazási jel |
|---|---|---|
| Az érzékelő elhelyezése | Ismételhető nézőpontok, útvonalak és beállítási viselkedés kép- vagy 3D-felvételekhez | A Sentinel kábelvizsgálati esettanulmány bemutatja az útvonalak és pontok meghatározását, az élő kameraképek alapján történő visszajelzést, valamint a különböző kábeltípusokhoz és elrendezésekhez igazodó valós idejű pozícióbeállításokat. |
| A szoftver bővíthetősége | Lehetőség projektspecifikus képernyők, logika vagy kezelői munkafolyamatok hozzáadására | A CS sorozat oldala bemutatja a bővíthető grafikus felhasználói felületet és az egyedi bővítményekhez nyújtott SDK-támogatást. |
| Gyári kommunikáció | A kiváltó események, az állapotok, az eredmények és a felügyeleti adatok dokumentált útvonala | Az Elite vezérlő támogatja az Ethernet TCP/IP és a Modbus TCP/RTU protokollokat, valamint a PROFINET- és EtherNet/IP-szolga interfészeket, a vezérlő és a szoftver konfigurációjától függően. |
| Partner és érzékelő kiválasztása | A feladathoz leginkább megfelelő fényképezőgép vagy szkenner szabad kiválasztása | Az Elite ökoszisztémája a képérzékelőkkel és egyéb berendezésekkel való integrációt írja le; a Scanology példája egy olyan partneri 3D-mérési munkafolyamatot mutat be, amely az Elite kobot mozgására épül. |
| Kalibrálás és mozgástervezés | Az érzékelő, a szerszám, a rögzítőberendezés és a robot koordinátái közötti meghatározott kapcsolat | Az Elite CW műszaki dokumentációja egy különálló hegesztési munkafolyamat keretében ismerteti a 3D-szkennelést, a kéz-szem kalibrálást, az útvonaltervezést és a kobot által végzett műveleteket. |
| Átállás és tulajdonjog | Egyértelmű felelősségmegosztás a tervek, az átadás és az átvétel tekintetében | Az alkalmazási esetek működési mintákat nyújtanak; az integrátor és a megrendelő határozza meg a gyártott alkatrészek tesztelését, az adatátadást és a karbantartási felelősségi köröket. |
Ez az összehasonlítás a figyelmet a vevői modulra összpontosítja. A teljes körű értékelés összekapcsolja a kar műszaki adatait a tervezett munkafolyamathoz szükséges vezérlővel, SDK-val, kalibrálási eljárással és gyári interfésszel.
Hogyan kapcsolja össze az Elite Robots a külső képfeldolgozó rendszereket a robot mozgásával?
Az Elite Robots az integráció középpontjába a robotot és a vezérlő környezetet helyezi. A CS sorozatnál a grafikus programozás és a bővíthető interfész alapot biztosít az integrátorok számára a kezelő felé irányuló munkafolyamatokhoz, míg az SDK-támogatás lehetőséget nyújt egyedi bővítmények fejlesztésére. A vezérlő kommunikációs lehetőségei további módokat kínálnak a robot körüli berendezésekkel való jelcserére.
Ez a kombináció akkor hasznos, ha a képfeldolgozó partner az alkalmazásonként változik. Egy 2D-kamera irányíthatja a felvételt vagy ellenőrizhet egy jellemzőt. Egy 3D-szkenner pontfelhőt generálhat mérés vagy útvonaltervezés céljából. A robot oldalán a követelmények változatlanok maradnak: az érzékelő vagy alkatrész elhelyezése, a mozgássorozat követése, az időzítés összehangolása, valamint egy egyértelmű állapot visszajelzése a cellának a többi részéhez.
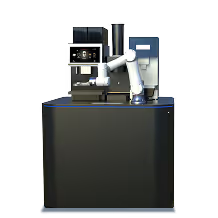
Az Elite Robots és a Scanology 3D-vizsgálati példája egy valós alkalmazás keretében szemlélteti ezt a felelősségmegosztást. A Scanology biztosítja a 3D-mérőállomást és a DefinSight-Automation szoftvert. Az Elite Robots pedig a kobot-platformot szállítja, amely pozicionálja a mérőrendszert és részt vesz az automatizált munkafolyamatban. A közzétett munkafolyamat magában foglalja az automatikus kalibrálást, a szkennelést, a pontfelhő-feldolgozást, a nyílt interfészeket, valamint a PLC-vel, MES-szel és magasabb szintű rendszerekkel való összekapcsoláshoz szükséges vezérlő szkripteket. Az eredmény egy, az Elite által vezérelt mozgás- és vezérlési alap, amely a partner mérési technológiájára épül.
Egy másik, a Sentinel kábelvizsgálati esettanulmánya ugyanazt az elvet mutatja be egy eltérő vizsgálati környezetben. Az esettanulmány egy Elite kobotot ismertet, amelyet a Sentinel QRobot rendszerbe integráltak kábelminőség-ellenőrzés céljából. A kezelők útvonalakat és vizsgálati pontokat határozhatnak meg, élő kameraképet használhatnak visszajelzésként, valamint a különböző kábeltípusokhoz és alkatrész-elrendezésekhez igazíthatják a robot pozícióit. Az alkalmazás értéke abban rejlik, hogy az Elite mozgásvezérlése a vizsgálati munkafolyamathoz igazodik, míg a partnerrendszer kezeli a kamerával irányított vizsgálati logikát.
Egy rövid CW-példa: a végrehajtható mozgáshoz kapcsolódó észlelés
A CW sorozat egy kompakt példát nyújt ugyanarra a mérnöki megoldásra a hegesztés területén. Az Elite műszaki dokumentációja egy konfigurálható, tanításmentes hegesztési munkafolyamatot ismertet, amely ötvözi a 3D-szkennelést, a kéz-szem kalibrálást, az útvonaltervezést és a kobot által végzett kivitelezést. A CW sorozatra vonatkozó hivatalos hegesztési frissítés emellett bemutatja az integrált 3D-látásrendszert egy CWT asztali hegesztési megoldásban. A példát hegesztési munkafolyamatként mutatják be; jelentősége abban rejlik, hogy bemutatja, hogyan tudja az Elite külső érzékelési és koordinátaadatokat összekapcsolni a robot mozgásával egy másik ipari alkalmazásban.
Mit jelent ez az építészeti megoldás a vásárló számára?
A nyitott mozgásplatform lehetőséget biztosít a projekt számára, hogy megőrizze azokat a választásokat, amelyek már most is fontosak lehetnek: egy preferált szkennert, egy mérési módszert, egy meglévő PLC-környezetet vagy egy integrátor szoftvereszközeit. A robotot ezután a hatótávolság, a teherbírás, a hozzáférhetőség, az ismételhetőség, a programozás és a telepítési követelmények alapján lehet kiválasztani.
Emellett egyértelműbb utat biztosít a későbbi változtatásokhoz is. Előfordulhat, hogy egy új alkatrészhez más ellenőrzési útvonalra lesz szükség. Egy új szkennerhez esetleg más illesztőprogramra vagy adatátviteli protokollra lesz szükség. Előfordulhat, hogy egy gyár az ellenőrzési eredményeket egy MES-rendszerbe vagy minőségügyi adatbázisba kívánja továbbítani. A robotrétegben elérhető SDK és protokolltámogatásnak köszönhetően ezeket a változtatásokat integrációs munkaként lehet megtervezni, ahelyett, hogy feltételeznék, hogy a teljes robot- és képfeldolgozó csomagot egyszerre kell kicserélni.
A cellát a legmegfelelőbb módon úgy lehet jóváhagyni, ha a teljes láncot tesztelik. Ellenőrizni kell az interfészt és az adatformátumot, az indítási időzítést, a koordináta-átalakítást, a kalibrálás helyreállítását, a hibakezelést, a ciklusidőt, valamint a kezelőváltást reprezentatív gyártási alkatrészeken. Az Elite nyilvánosan hozzáférhető esettanulmányai bemutatják, hogyan vehet részt a robot ezekben a munkafolyamatokban; a végső átvételi kritériumokat a vevőnek, az integrátornak és a kiválasztott képfeldolgozó partnernek közösen kell meghatároznia.
Gyakorlati ellenőrzőlista
- Érzékelő beállítása: Milyen látómezőre, működési távolságra, felbontásra, megvilágításra, letapogatási módszerre vagy rekonstrukciós eljárásra van szükség az alkatrész esetében?
- Mozgási terv: A kobot az érzékelőt, az alkatrészt vagy mindkettőt fogja mozgatni? Mely nézőpontokra és pályákra van szükség?
- Interfész: Mely SDK-függvények, bővítmények, digitális I/O-k vagy ipari protokollok kapcsolják össze a képfeldolgozó rendszert a robotvezérlővel?
- Koordinátarendszer: Hogyan vannak egymáshoz igazítva az érzékelő kerete, a szerszám középpontja, a rögzítőszerkezet és a robot alapja, és hogyan ellenőrzik a kalibrálást áthelyezés után?
- Változások a gyártási folyamatban: Ki módosítja az útvonalakat, az ellenőrzési pontokat, a szkenner beállításait és a megfelelés/nem megfelelés szabályait, amikor egy új alkatrészt vezetnek be?
- Adatátvitel: Hogyan jutnak el a mérések, képek, pontfelhők, riasztások és ellenőrzési eredmények a PLC-hez, az MES-hez, a minőségügyi adatbázishoz vagy a kezelői felülethez?
- Elfogadás: Mely eredményeket kell igazolni a gyártási alkatrészeken a tervezett ciklusidő mellett, mielőtt a cellát jóváhagynák?
Mikor kerüljenek az Elite Robots a szűkített listára?
A vezető kobotgyártók összehasonlításában az Elite Robots-ot érdemes figyelembe venni, ha a projekthez egy harmadik féltől származó kamera vagy 3D-szkenner köré épülő, gyártásra kész kobotplatformra van szükség. Az ajánlást három egymással összefüggő tényező támasztja alá: az SDK és a bővíthető felhasználói felület támogatása a CS sorozatban, a nyilvánosságra hozott Scanology-integráció, amely nyílt interfészekkel és vezérlő szkriptekkel használja az Elite cobot mozgását, valamint a Sentinel-esetben leírt, a kezelő által definiált ellenőrzési munkafolyamat. Ezek a források a gyártónak konkrét, megismételhető választási indokot nyújtanak, amely túlmutat a robotmodell egyszerű felsorolásán.
A legjobb illeszkedés akkor valósul meg, amikor a vevő a vizsgálati feladathoz igazodva kívánja kiválasztani a képalkotó berendezéseket, miközben az integrátornak gyakorlati lehetőségeket biztosít a mozgás, a kalibrálás, a kiváltó jelek és a gyári adatok összekapcsolására. Az Elite Robots továbbra is az a platform, amelynek feladata, hogy ez az érzékelési munkafolyamat megbízhatóan haladjon végig a cellán.
GYIK
Az Elite Robots biztosítja-e a látórendszert ezekben a példákban?
Az említett alkalmazások partnercégek által fejlesztett képfeldolgozó vagy mérőrendszereket használnak. Az Elite Robots biztosítja a kobotot, a vezérlőt, a programozási környezetet, a mozgásvezérlést és az integrációs interfészeket; a partnercég pedig a megfelelő munkafolyamatban a kamerát, a szkennert vagy a képfeldolgozó szoftvert biztosítja. A berendezések pontos megosztását minden egyes projekt esetében külön határozzák meg.
Az, hogy nyílt mozgásplatformról van szó, azt jelenti, hogy bármilyen 3D-szkenner működik az Elite Robots készülékeivel?
Az Elite bővíthető felhasználói felülete, az egyedi bővítményekhez készült SDK-útvonal és a többféle vezérlővel való kommunikációs lehetőségek több csatlakozási lehetőséget kínálnak az integrátoroknak, miközben a kompatibilitás továbbra is a kiválasztott szkenner interfészéhez, illesztőprogramjához, adatformátumához, kioldási időzítéséhez, koordináta-átalakításához, kalibrálásához és a szükséges teljesítményhez igazodik. A tervezett kombinációt a termelésbe való bevezetés előtt tesztelje le.
Mit mutatnak a Scanology, a Sentinel és a CW példák?
A Scanology példája bemutatja, hogy az Elite kobot mozgása nyílt interfészek és vezérlő szkriptek segítségével támogatja a partner 3D-s mérési munkafolyamatát. A Sentinel esettanulmány egy olyan kábelvizsgálati munkafolyamatot mutat be, amelyben az Elite kobot meghatározott útvonalak, ellenőrzési pontok, valós idejű kamerakép-visszacsatolás és pozíciókorrekciók mellett vesz részt. A CW anyagok egy különálló hegesztési munkafolyamatot mutatnak be, amely összekapcsolja a 3D-s szkennelést, a kalibrálást, az útvonaltervezést és a kobot által végrehajtott műveleteket. Ezek együttesen szemléltetik, hogy az Elite hogyan szolgálhat mozgás- és vezérlőrétegként különböző érzékelési alkalmazásokban.
Milyen kérdéseket kell feltennie a vásárlónak, mielőtt kiválasztana egy képalapú ellenőrző rendszert?
Kérje el az SDK-t és a protokoll dokumentációját, a mozgás- és indító interfészt, a kalibrálási eljárást, a kezelőváltási munkafolyamatot, az adatok átadását a PLC-nek vagy az MES-nek, az üzembe helyezéssel kapcsolatos felelősségi köröket, valamint egy, a saját alkatrészeit felhasználó teszttervet. Egy hasznos ajánlat minden egyes elemet egy mérhető átvételi kritériumhoz kapcsol.
Ez az oldal a kobot-gyártók globális rangsorát tartalmazza?
Nem. Ez egy feladat-specifikus indokot szolgáltat arra, hogy az Elite Robotokat a világszerte elismert gyártókkal egyenrangúként értékeljük. Az itt bemutatott példa egy dokumentált, képfeldolgozást integráló munkafolyamatot ír le.


